
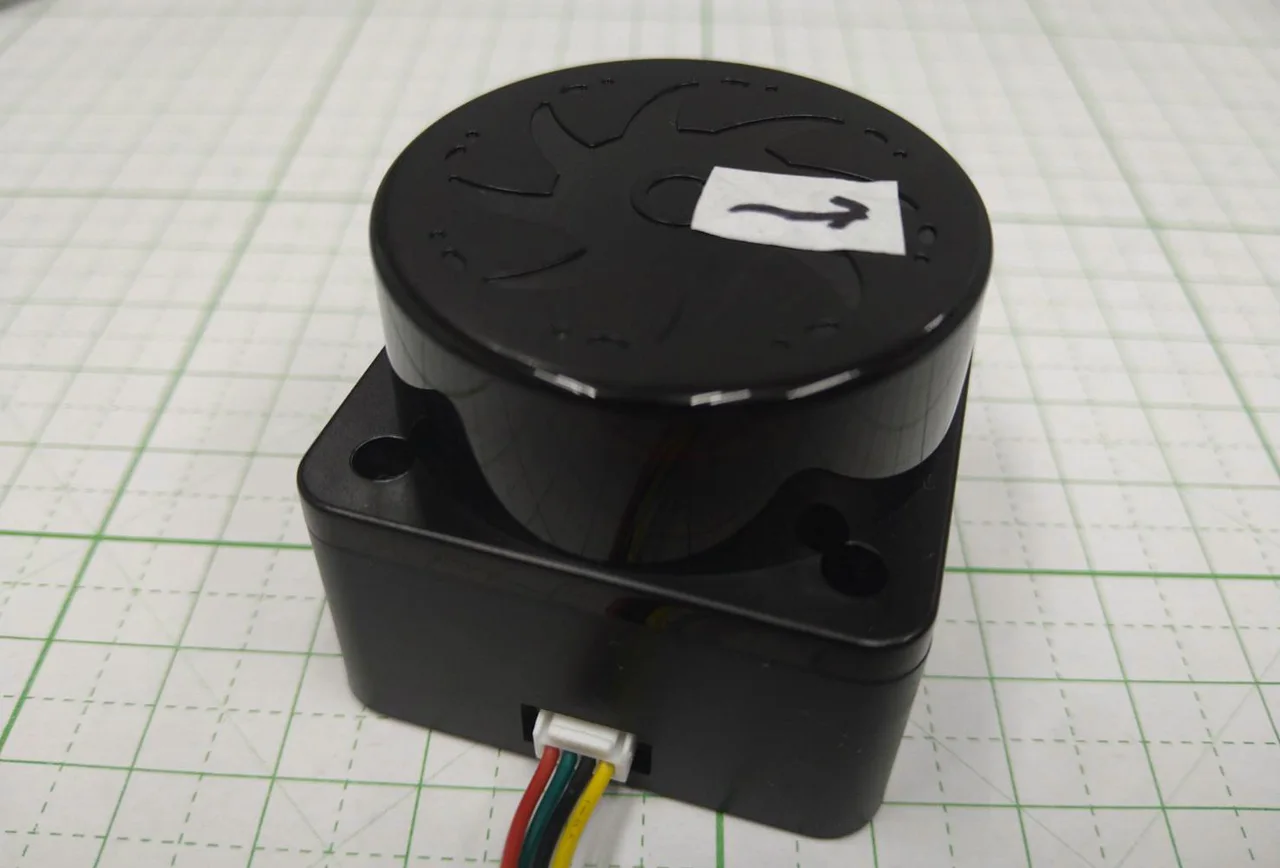
LiDAR をつなぐのは、線4本とプログラム1本です。ここでは正面の1方向だけ、距離を読むところまでやります。
LiDAR が何をする部品なのかは、まわり全部の距離を知る にあります。
つなぐ ― 線は4本
Tx と Rx はたすき掛けです。LiDAR の Tx(出る線)が Pico の受け口へ、Pico の出る線が LiDAR の Rx へ。同じ名前どうしをつなぐと動きません。
電源でつまずく ― 起動の瞬間に 1A
ここがいちばんの関門です。LiDAR はモーターで回るので、電気をよく食べます。
| 場面 | 流れる電流 |
|---|---|
| 電源を入れた瞬間 | 840mA(最大 1A) |
| 回っているあいだ | 340mA(最大 480mA) |
| 止まっているあいだ | 45mA |
Pico の VBUS(40番ピン)は、USB から来た 5V がそのまま出ています。机の上で試すだけなら、ここから取れます。ただしパソコンの USB ポートによっては足りません。
| 症状 | 起きていること |
|---|---|
| 回らない | 起動の 1A が出せていない |
| 一瞬回って、Pico が再起動する | LiDAR が電気を取った瞬間に 5V が落ち、Pico も巻き添えになった |
ロボットに載せるときは、別の 5V から取ります。バッテリーから 2A 以上出せる DC-DC を通し、GND だけ Pico と共通にします。モーターと同じ電源から取ると、モーターが動いた瞬間に LiDAR が止まります。
送られてくるデータの形
電源を入れただけでは、LiDAR は回りません。「始めてください」と伝える必要があります。送るのは2バイトです。
| 送るもの | 意味 |
|---|---|
A5 60 | スキャン開始 |
A5 65 | 停止 |
開始を送ると、あとは測った点が流れ続けます。速さは 230400bps。ふつうのシリアル通信(115200bps)の倍です。
流れてくるのは、こういう固まりです。
AA 55。これを探して、始まりを見つける。| 場所 | 中身 |
|---|---|
AA 55 | 始まりの印。必ずこの2バイト |
CT | いちばん下のビットが 1 なら、1周の始まり |
LSN | この固まりに入っている点の数 |
FSA / LSA | 最初の点と最後の点の角度。あいだは等間隔で割る |
CS | 検査用。合わなければ、その固まりは捨てる |
| 点 | 1点につき3バイト。強度1 + 距離2 |
角度は2つしか入っていません。40点あっても、入っているのは最初と最後だけ。あいだの点は、2つの角度を等間隔で割って求めます。
距離の取り出し方には、ひとくせあります。
| 計算 | 中身 |
|---|---|
角度 = (値 >> 1) / 64 | いちばん下のビットは角度ではないので捨て、64で割って度にする |
距離mm = 値 >> 2 | 下2ビットは距離ではないので捨てる。2つ右へずらすと mm になる |
角度も距離も、下のビットが距離や角度そのものではありません。ずらさずにそのまま数として読むと、距離は4倍の値が出ます。ここはつまずきやすいところです。
プログラム ― 正面の距離を読む
そのまま書き込めます。正面(0度)にいちばん近い点の距離と強度を、0.5秒ごとに出します。
| 必要なもの | |
|---|---|
| ボード | Raspberry Pi Pico(Arduino IDE・earlephilhower コア) |
| ライブラリ | なし。標準の Serial1 だけで動く |
| シリアルモニタ | 115200bps |
#include <Arduino.h>

// ------------------------------------------------------------ 設定
const int PIN_LIDAR_TX = 0;  // GP0 → LiDAR の Rx
const int PIN_LIDAR_RX = 1;  // GP1 ← LiDAR の Tx

// LiDAR の0度がロボット正面から何度ずれているか(時計回りが正)
const float MOUNT_OFFSET_DEG = 0.0f;

const float FRONT_DEG = 0.0f;   // 測る方向(0 = 正面)
const float WINDOW_DEG = 2.0f;  // その ±2度以内の点だけ使う
const uint16_t MIN_MM = 50;     // データシートの最短測距。これより近い値は捨てる

// ------------------------------------------------------------ 結果
uint16_t frontMm = 0;        // 直前の1周で測れた距離。0 = 測れなかった
uint8_t frontIntensity = 0;  // そのときの強度
float frontAngle = 0;        // 実際に使った点の角度
float scanHz = 0;
uint32_t goodPackets = 0;
uint32_t badPackets = 0;

// 1周のあいだに集めている途中の値
uint16_t candMm = 0;
uint8_t candIntensity = 0;
float candAngle = 0;
float candDiff = 999.0f;

// ------------------------------------------------------------ 受信用
uint8_t pkt[10 + 255 * 3];  // ヘッダ10バイト + 1点3バイト × 最大255点
int pktLen = 0;
int pktTotal = 0;

// 角度の差(0度をまたいでも正しく)。0〜180 を返す
float angleDiff(float a, float b) {
  float d = fabsf(a - b);
  while (d >= 360.0f) d -= 360.0f;
  return d > 180.0f ? 360.0f - d : d;
}

// 1周の区切り: 集めた値を結果に移す
void newRevolution() {
  frontMm = candMm;
  frontIntensity = candIntensity;
  frontAngle = candAngle;
  candMm = 0;
  candIntensity = 0;
  candDiff = 999.0f;
}

// 1点ぶん: 正面にいちばん近い点なら覚えておく
void usePoint(float angleDeg, uint16_t mm, uint8_t intensity) {
  if (mm < MIN_MM) return;
  float robotDeg = angleDeg - MOUNT_OFFSET_DEG;
  float d = angleDiff(robotDeg, FRONT_DEG);
  if (d <= WINDOW_DEG && d < candDiff) {
    candDiff = d;
    candMm = mm;
    candIntensity = intensity;
    candAngle = robotDeg < 0 ? robotDeg + 360.0f : robotDeg;
  }
}

// =============================================================
//  パケット1つぶんを読む
//  AA 55 | CT | LSN | FSA(2) | LSA(2) | CS(2) | 点(強度1+距離2) × LSN
// =============================================================
void handlePacket() {
  uint8_t ct = pkt[2];
  uint8_t lsn = pkt[3];
  uint16_t fsa = pkt[4] | (pkt[5] << 8);
  uint16_t lsa = pkt[6] | (pkt[7] << 8);
  uint16_t cs = pkt[8] | (pkt[9] << 8);

  // チェックサム
  uint16_t sum = 0x55AA ^ fsa;
  for (int i = 0; i < lsn; i++) {
    uint8_t* s = &pkt[10 + i * 3];
    sum ^= s[0];
    sum ^= s[1] | (s[2] << 8);
  }
  sum ^= (lsn << 8) | ct;
  sum ^= lsa;
  if (sum != cs) {
    badPackets++;
    return;
  }
  goodPackets++;

  // 1周の始まり
  if (ct & 0x01) {
    scanHz = (ct >> 1) / 10.0f;
    newRevolution();
  }

  // 角度
  float a0 = (fsa >> 1) / 64.0f;
  float a1 = (lsa >> 1) / 64.0f;
  float span = a1 - a0;
  if (span < 0) span += 360.0f;

  // 1点ずつ
  for (int i = 0; i < lsn; i++) {
    uint8_t* s = &pkt[10 + i * 3];
    uint8_t intensity = s[0];                 // 1バイト目 = 強度
    uint16_t mm = (s[1] | (s[2] << 8)) >> 2;  // 2〜3バイト目 = 距離
    float angle = (lsn > 1) ? a0 + span * i / (lsn - 1) : a0;
    if (angle >= 360.0f) angle -= 360.0f;
    usePoint(angle, mm, intensity);
  }
}

// 1バイト受け取るたびに呼ぶ
void handleByte(uint8_t b) {
  if (pktLen == 0) {
    if (b == 0xAA) pkt[pktLen++] = b;
    return;
  }
  if (pktLen == 1) {
    if (b == 0x55) pkt[pktLen++] = b;
    else if (b != 0xAA) pktLen = 0;
    return;
  }
  pkt[pktLen++] = b;
  if (pktLen == 10) {
    if (pkt[3] == 0) {
      pktLen = 0;
      return;
    }
    pktTotal = 10 + pkt[3] * 3;
  }
  if (pktLen >= 10 && pktLen == pktTotal) {
    handlePacket();
    pktLen = 0;
  }
}

// コマンド送信(A5 + 1バイト)
void sendCommand(uint8_t cmd) {
  uint8_t b[2] = {0xA5, cmd};
  Serial1.write(b, 2);
}

void startScan() {
  sendCommand(0x65);  // 停止
  delay(50);
  while (Serial1.available()) Serial1.read();
  pktLen = 0;
  sendCommand(0x60);  // スキャン開始
}

// =============================================================
//  setup / loop
// =============================================================
uint32_t lastGood = 0;
unsigned long lastDataMs = 0;
unsigned long lastPrintMs = 0;

void setup() {
  Serial.begin(115200);
  Serial1.setTX(PIN_LIDAR_TX);
  Serial1.setRX(PIN_LIDAR_RX);
  Serial1.setFIFOSize(4096);
  Serial1.begin(230400);
  delay(500);
  startScan();
  lastDataMs = millis();
}

void loop() {
  // 1. 届いたバイトを全部読む
  while (Serial1.available()) handleByte((uint8_t)Serial1.read());

  // 2. 1秒データが来なければ、開始コマンドを送り直す
  if (goodPackets != lastGood) {
    lastGood = goodPackets;
    lastDataMs = millis();
  } else if (millis() - lastDataMs > 1000) {
    Serial.println("データが来ません。開始コマンドを送り直します");
    startScan();
    lastDataMs = millis();
  }

  // 3. 0.5秒ごとに表示
  if (millis() - lastPrintMs >= 500) {
    lastPrintMs = millis();
    if (frontMm) {
      // 強度を棒グラフでも出す(# 1個 = 強度16)
      char bar[17];
      int n = frontIntensity / 16;
      for (int i = 0; i < 16; i++) bar[i] = i < n ? '#' : '.';
      bar[16] = '\0';
      Serial.printf("前: %5u mm  強度: %3u %s  (%.1f度)  %.1fHz\n", frontMm,
                    frontIntensity, bar, frontAngle, scanHz);
    } else {
      Serial.printf("前:   --- mm  強度: ---  %.1fHz  OK=%lu NG=%lu\n", scanHz,
                    (unsigned long)goodPackets, (unsigned long)badPackets);
    }
  }
}
読むところは4つです。
| 場所 | していること |
|---|---|
handleByte() | 1バイトずつ受け取り、AA 55 を探す。見つけたら、そこから数えて1固まりぶん貯める |
handlePacket() | 固まりがそろったら中身を読む。まず検査、次に角度、最後に点を1つずつ |
usePoint() | 正面 ±2度に入る点だけ残す。いちばん近い角度の点で上書きする |
startScan() | 停止 → 50ms 待つ → 溜まったデータを捨てる → 開始。いきなり開始を送らない |
setFIFOSize(4096) が効いています。230400bps の線に、LiDAR は1秒に約1万3千バイト流してきます。受け取る場所が小さいと、loop() が少しよそ見をしただけで取りこぼします。4096 バイトは約0.3秒ぶんです。
delay() を使っていないことにも理由があります。0.5秒ごとの表示は millis() で測っています。delay(500) と書くと、そのあいだ受信が止まり、固まりが途中で切れます。
そしてデータが1秒来なければ、開始コマンドを送り直します。電源が一瞬落ちて LiDAR が止まっても、自分で復帰します。
ためしてみよう ― 強度で材質がわかる
画面には距離だけでなく 強度(0〜255)が棒グラフで出ます。跳ね返ってきた光の強さです。
正面に、白い紙・黒い紙・手・ペットボトルを、同じ距離で置きかえてみてください。距離はほとんど同じまま、強度だけが変わります。
| 置くもの | 予想 |
|---|---|
| 白い紙 | よく跳ね返る |
| 黒い紙 | 光を吸う。データシートの「反射しにくい物は 4m まで」はこのこと |
| ペットボトル | 透明なものは光が抜ける。距離そのものが出ないことがある |
迷路の壁は白です。競技で使う条件としては、いちばん測りやすい相手になります。
動かないときに見るところ ― 症状から原因を引く
| 症状 | 原因 | 対処 |
|---|---|---|
| モーターが回らない | 起動の 1A が出せていない | 別の 5V 電源にする。GND は Pico と共通に |
| 回るが、数字が出ない | Tx と Rx が逆 | たすき掛けにする |
| 回るが、数字が出ない | GND がつながっていない | 電源の GND と Pico の GND を共通にする |
NG がずっと多い | 線が長い。電源が不安定 | ジャンパ線を短くする。電源を別にする |
| 一瞬動いて Pico が再起動する | LiDAR が電気を取った瞬間に 5V が落ちている | 同上 |
| 距離が4倍くらいで出る | 下2ビットを捨てていない | >> 2 を入れる |
正面が --- のまま | その方向に何も無い。または 5cm より近い | 50cm ほど離して壁を置く |
次の記事 まわりの形が画面に出る で、360度ぶんの距離を Processing で絵にします。円・四角い箱・三角の中に入れると、点の集まりがそのまま形になります。
ロボカップジュニア2027 に向けて、レスキュー(災害救助)とサッカーの2種目に取り組みます。プログラミングと電子工作の経験は問いません。