
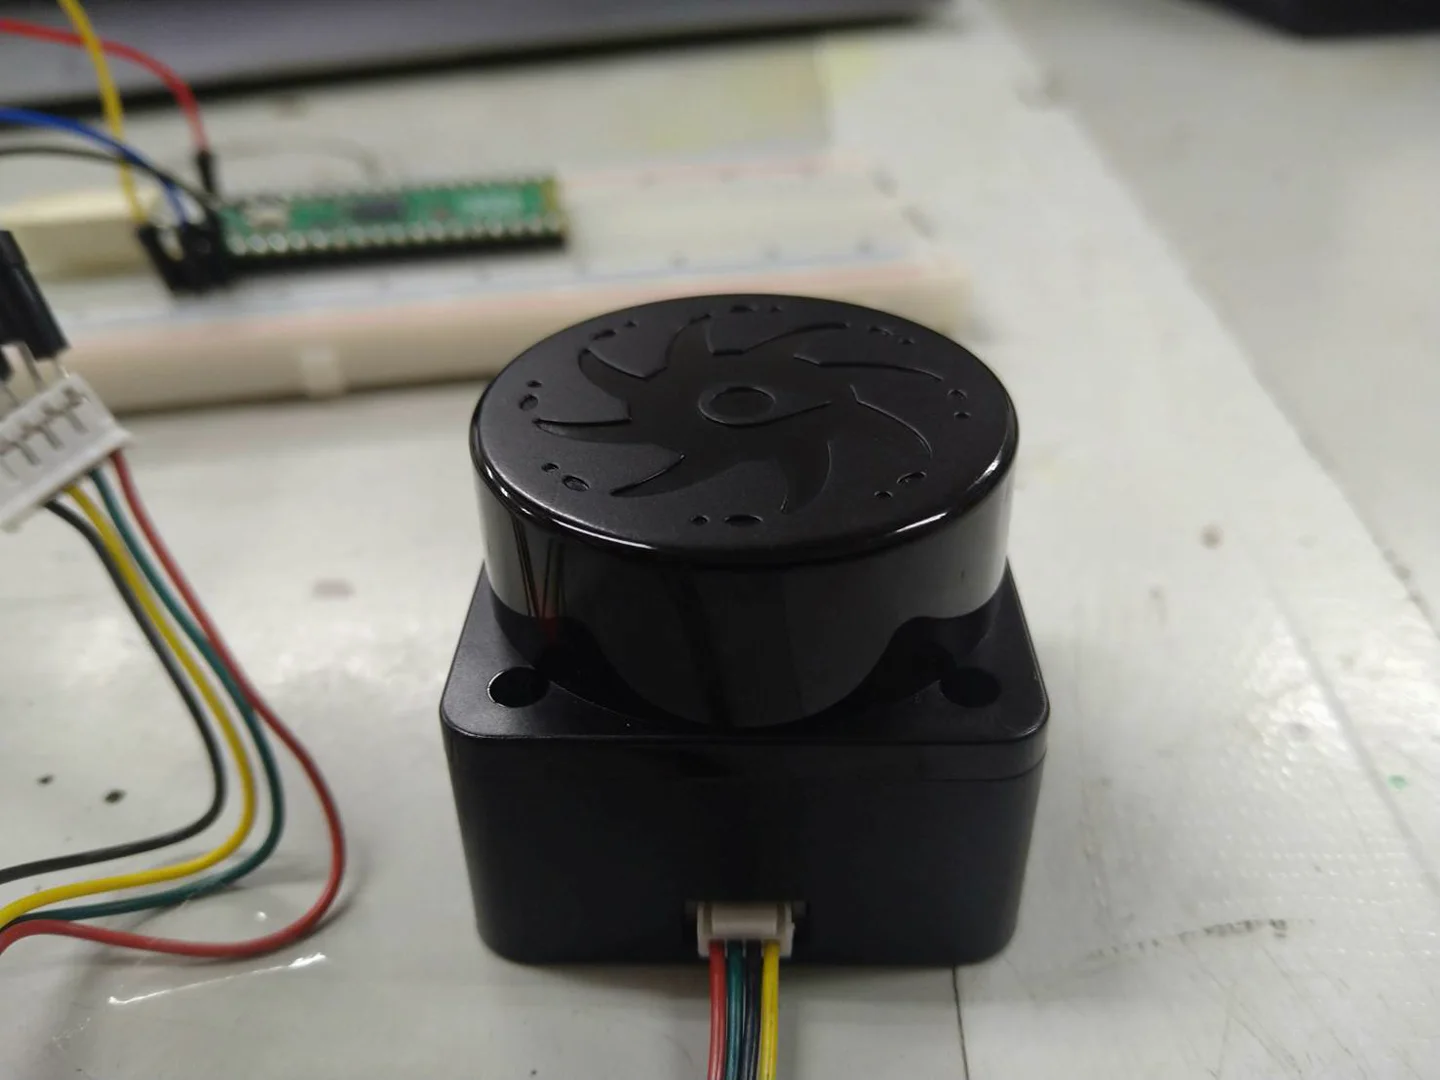
ロボットが迷路を走るには、まわりに壁があるかどうかを知る必要があります。前だけでなく、右も左も後ろも。LiDAR は、それを一度にまとめて測る部品です。
ライダー(LiDAR)は Light Detection And Ranging の略です。光を使って、物までの距離を測るという意味になります。
名前は難しそうですが、測り方そのものは単純です。
光が往復する時間をはかる ― ToF のしくみ
センサーから光を出し、物に当たって跳ね返ってくるまでの時間を測ります。光の速さは決まっているので、時間がわかれば距離が出ます。
この測り方を ToF(Time of Flight)といいます。LiDAR も ToF です。別の仕組みではありません。
ただし、光は1秒で地球を7周半します。1m先の物までの往復にかかる時間は、約1億5千万分の1秒。1cm を測り分けようとすれば、150億分の1秒を見分けることになります。これをやってのける電子回路が入っているのが、この部品の中身です。
ToF センサーとの違い ― 1方向か、360度か
よく使われる ToF センサー(VL53L0X など)は、前の1方向だけを測ります。LiDAR は、同じ測り方をしながらセンサー自身が回ります。
| ToF センサー 1個 | LiDAR | |
|---|---|---|
| 測る向き | 前の1方向 | 360度ぜんぶ |
| 一度に取れる数 | 1個 | 数百個 |
| 動く部品 | なし | モーターで回る |
| 値段 | 数百円〜 | 1万円台〜 |
| 電気 | 数mA | 起動時に 1A 近く |
4方向を知りたいなら、ToF センサーを4個つければ済みます。実際そうしているロボットは多くあります。では LiDAR は何が違うのか。
「斜め」が取れることです。センサー4個では、前・右・後ろ・左の4つしか分かりません。LiDAR なら、23度の方向の距離も読めます。ロボットが少し斜めを向いていても、そのぶんを差し引いて壁までの距離を出せます。
もうひとつ、ぶつけても1個で済みます。4個を四方に出しておくと、壁にこすったときに全部やられます。
どこで使われているか
LiDAR は、すでに身のまわりで動いています。
| 使われ方 | 何をしているか |
|---|---|
| 自動運転車・運転支援 | 前の車や人までの距離を、毎秒何千回も測る。カメラと違って暗くても測れる |
| ロボット掃除機 | 部屋の形を地図にして、通ったところを覚える。上に丸いでっぱりがある機種は、たいてい LiDAR |
| 測量・工事 | 建物や地形の形を、点の集まりで記録する。図面を起こす手間が減る |
| 遺跡の調査 | 木が茂った土地でも、木の間をすり抜けた光が地面を測る。上空から森の下の地形を出す |
| スマートフォン | 一部の機種に小さな LiDAR が入っている。写真の背景をぼかすときの距離取りなど |
遺跡の例は、少し説明が要ります。LiDAR は1方向につき1点ではなく、たくさんの点を取ります。木の葉に当たって返る点もあれば、葉の隙間を抜けて地面まで届く点もある。いちばん遠い点だけを残せば、森の下の地面の形が出てきます。この方法で、中米のジャングルで未発見の都市が見つかっています。
レスキューメイズで何が変わるか
ロボカップジュニアのレスキューメイズは、壁で仕切られた迷路を自分で進み、被災者を見つける競技です。ロボットは1マスごとに、前後左右の壁の有無を知る必要があります。
| 場面 | ToF センサー4個 | LiDAR |
|---|---|---|
| 前後左右の壁 | 測れる | 測れる |
| ロボットが斜めを向いた | 4つとも値が狂う。どれだけ斜めかも分からない | 壁の面そのものが見えるので、傾きが計算できる |
| マスの中央にいるか | 前後・左右の差から推定する | 同じく測れる。点が多いぶん安定する |
| 配線 | I2C でつなぐが、同じアドレスの部品が4つになり、工夫が要る | シリアル2本だけ |
私たちが LiDAR を選んだ理由は、2つ目の行です。迷路のマスは壁で囲まれています。ロボットが少し斜めを向いたまま距離を測ると、壁までの距離が実際より長く出ます。マスの中央だと思って止まった場所が、ずれていく。
LiDAR なら、壁は「点が一直線に並んだもの」として見えます。その線の傾きが、ロボットの傾きです。
もちろん、いいことばかりではありません。
| 困ること | 中身 |
|---|---|
| 電気を食う | 起動の瞬間に最大 1A。パソコンの USB だけでは回らないことがある |
| 重さと高さ | 38.6 × 38.6 × 33.9mm。ロボットの上に載せる場所が要る |
| 近すぎると測れない | 最短 0.05m。壁にぴったり寄せると値が出ない |
| 回る部品がある | ぶつけたり、ほこりが入ったりすると止まる |
T-mini Plus の仕様
私たちが使っているのは YDLIDAR T-mini Plus(秋月電子 130098・税込 14,800円)です。
| 項目 | 値 |
|---|---|
| 測れる距離 | 0.05 〜 12m(よく反射する物)/ 0.05 〜 4m(反射しにくい物) |
| 誤差 | 20mm |
| 1秒あたりの測定回数 | 4000回 |
| 1秒あたりの回転 | 6回(6〜12回に変えられる) |
| 角度のこまかさ | 0.54度 |
| 通信 | シリアル(UART)230400bps・3.3V |
| 電源 | 5V。起動時 840mA(最大1A)、回転中 340mA |
| 光 | 赤外線 905nm・クラス1(目に安全な区分) |
| 大きさ | 38.6 × 38.6 × 33.9mm |
1周で何点取れるのかを計算してみます。毎秒4000点を、毎秒6回転で割ると、1周あたり 約667点。360度を667点で割ると、0.54度に1点です。仕様の「角度のこまかさ 0.54度」は、この割り算から出ています。
迷路のマスは30cm四方です。0.05〜12m という範囲は、迷路には十分すぎるほどあります。むしろ最短の 0.05m のほうが効いてきます。壁から5cm より近づくと、その方向は測れません。
メーカーの資料です。通信のしかた・電気の条件・座標の決まりが載っています。記事の数値はここから取りました。
LIDARユニット T-mini Plus(秋月電子通商・データシートとマニュアルへのリンクあり)実際に Pico につないで距離を読むところは 正面までの距離を読む ― LiDAR をつなぐ にあります。配線・電源・パケットの読み方と、そのまま書き込めるプログラムです。
ロボカップジュニア2027 に向けて、レスキュー(災害救助)とサッカーの2種目に取り組みます。プログラミングと電子工作の経験は問いません。