
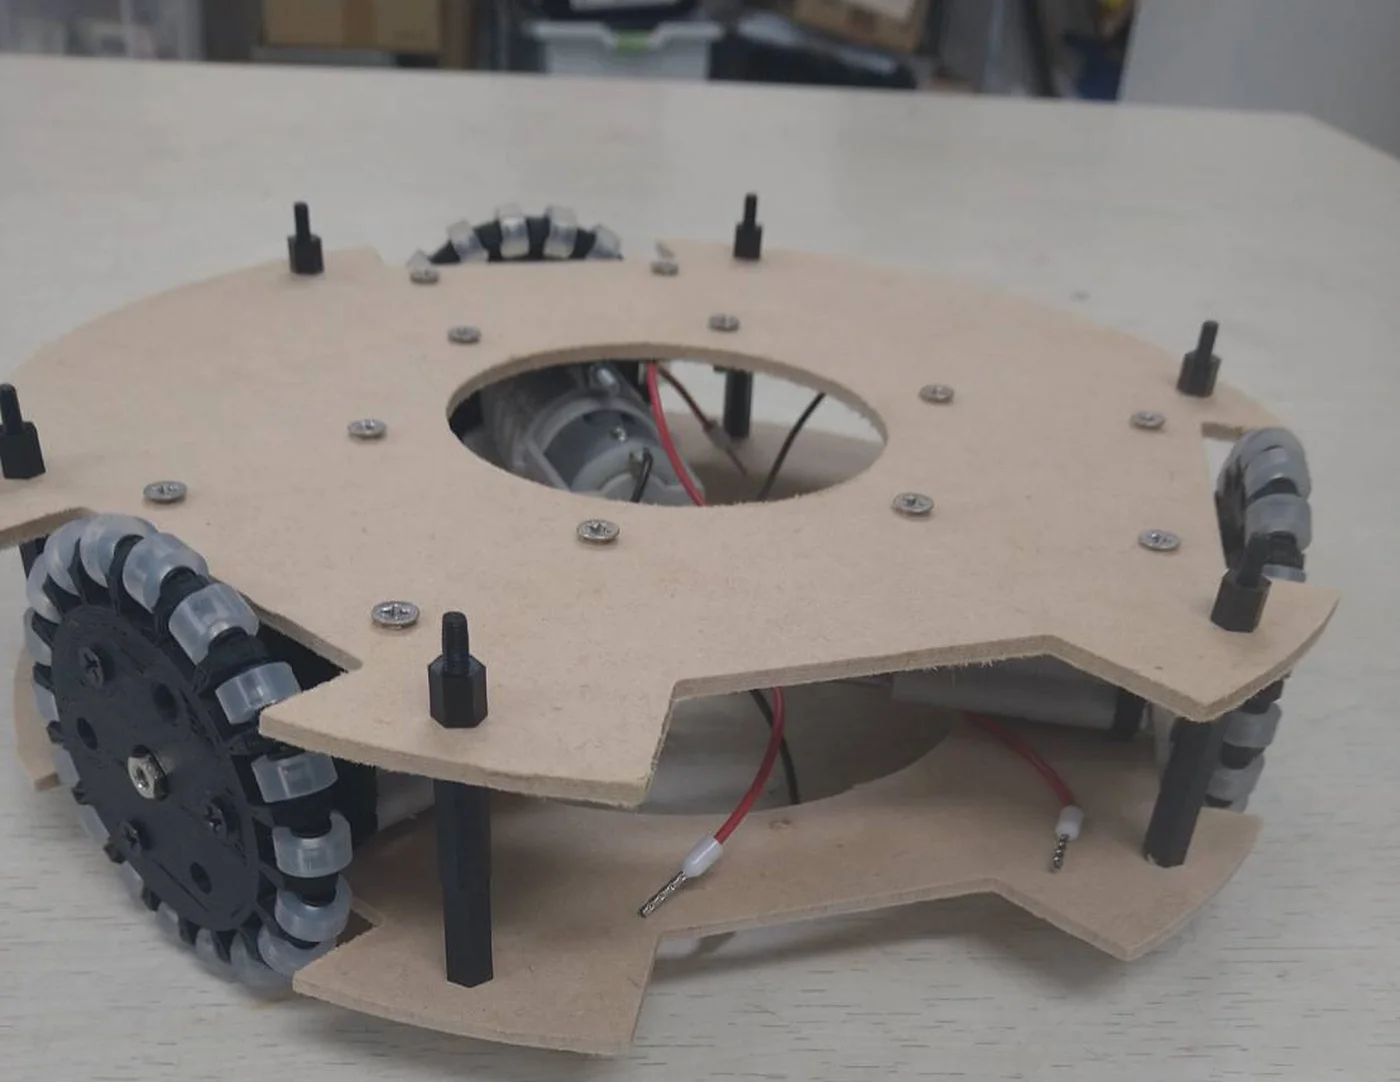
ロボカップジュニア2027に向けた講座では、ロボットの土台を生徒が自分で設計しています。市販のキットを組み立てるのではなく、形そのものを決めるところから始めます。
パソコンで図面を引き、CNC加工機で木の板から削り出す。今回はその一連の流れを紹介します。
ロボットは、自分で設計する
ロボカップジュニアには、機体の大きさや重さに規定があります。また競技ごとに、求められる形も違います。ボールを追いかけるサッカーのロボットと、迷路を進むレスキューのロボットでは、必要な形が変わってきます。
既製のキットは、この規定にも戦い方にも合わせて作られてはいません。大会で戦うロボットは、自分たちで設計するところから始まります。
そしてもうひとつ、大事なことがあります。ロボットは、作りが正確でないと、正確に動かせません。
プログラムは「車輪をこの向きに、この速さで回せ」と命令します。この命令は、車輪が設計どおりの位置についていることを前提にしています。取り付けが数ミリずれていれば、命令どおりに回しても、ロボットは思ったほうへ進みません。
やっかいなのは、このずれをプログラムで直せないことです。命令自体は正しいのですから、いくらプログラムを書き直しても解決しません。原因はハードのほうにあります。
手で切った板では、どうしても誤差が出ます。CNC加工機なら、図面に書いた数字のとおりに削り出せます。正確に作れることが、正確に動かせることの土台になります。
加えて、壊れたときに同じものをもう一枚すぐ作れます。大会当日に部品が壊れることは珍しくありませんが、一点ものではそこで終わってしまいます。
まず、パソコンの中で設計する
使うのは Fusion 360 という設計ソフトです。上から見た形を描き、寸法をひとつずつ決めていきます。
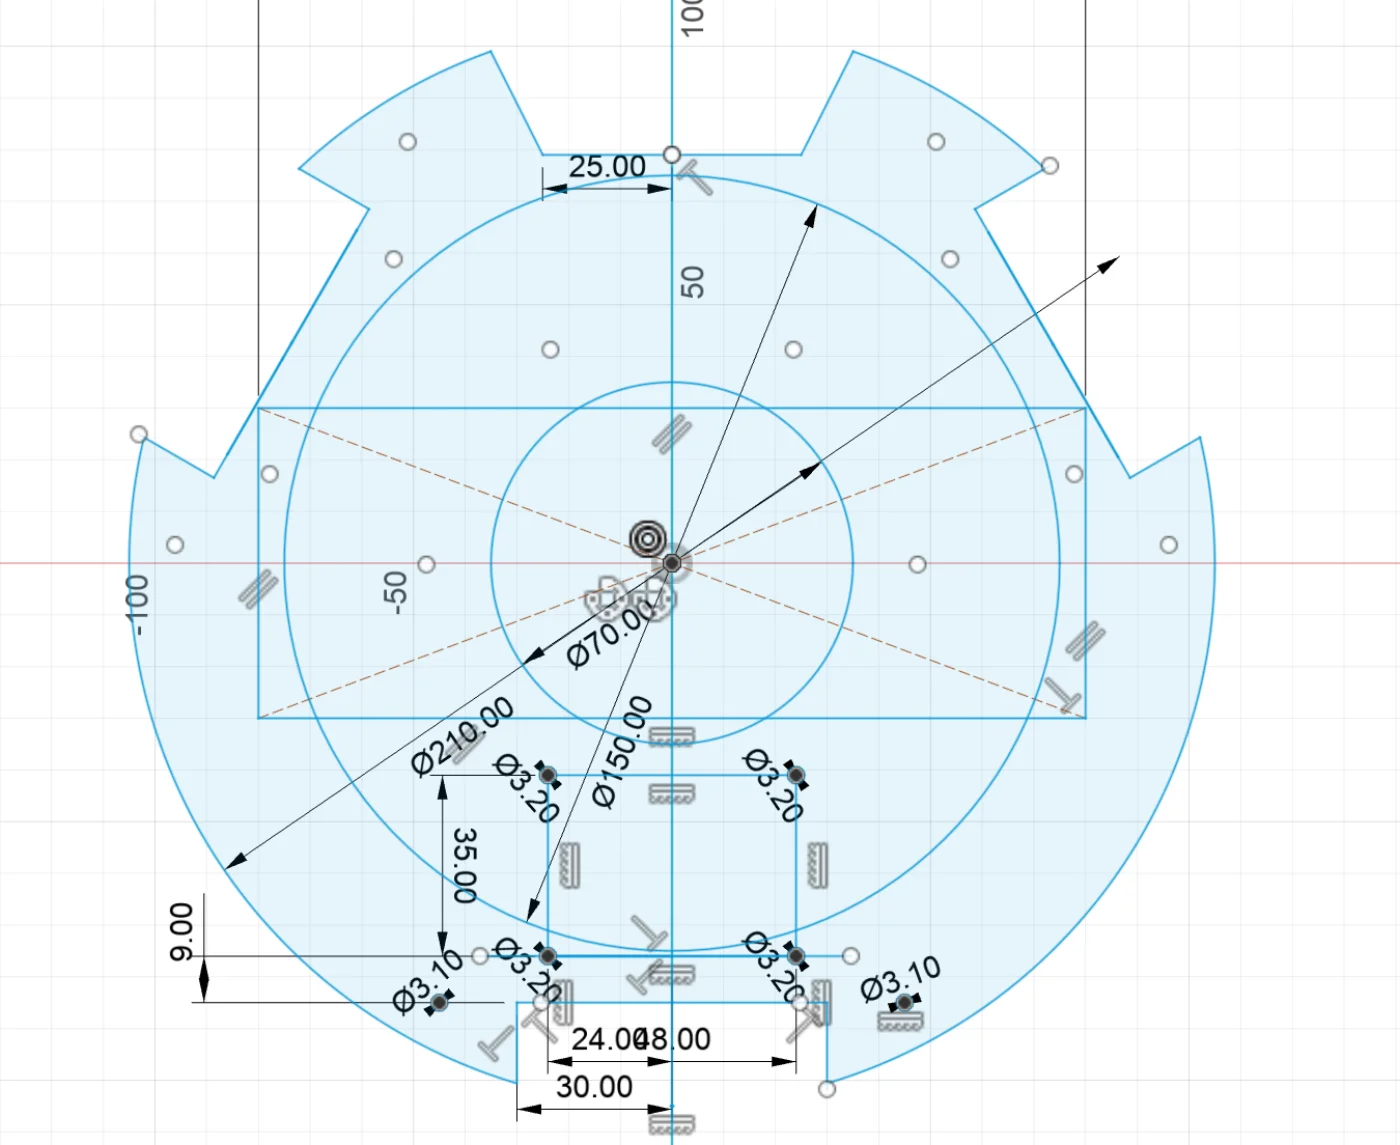
車輪をどこに、どの角度で置くか。サッカーのロボットは、向きを変えずに真横や斜めへ動きます。それができるかどうかは、車輪の位置と角度で決まります。ここが狂えば、どんなプログラムを書いても思ったとおりには動きません。
ボールをどこまで抱え込むか。前側の切り欠きの大きさが、ボールを捕まえられる範囲になります。広げれば捕まえやすくなりますが、大会の規定を超えることはできません。
モーターをとめるネジ穴の位置。モーターの寸法図に書かれた間隔と、1ミリでも違えば取り付けられません。
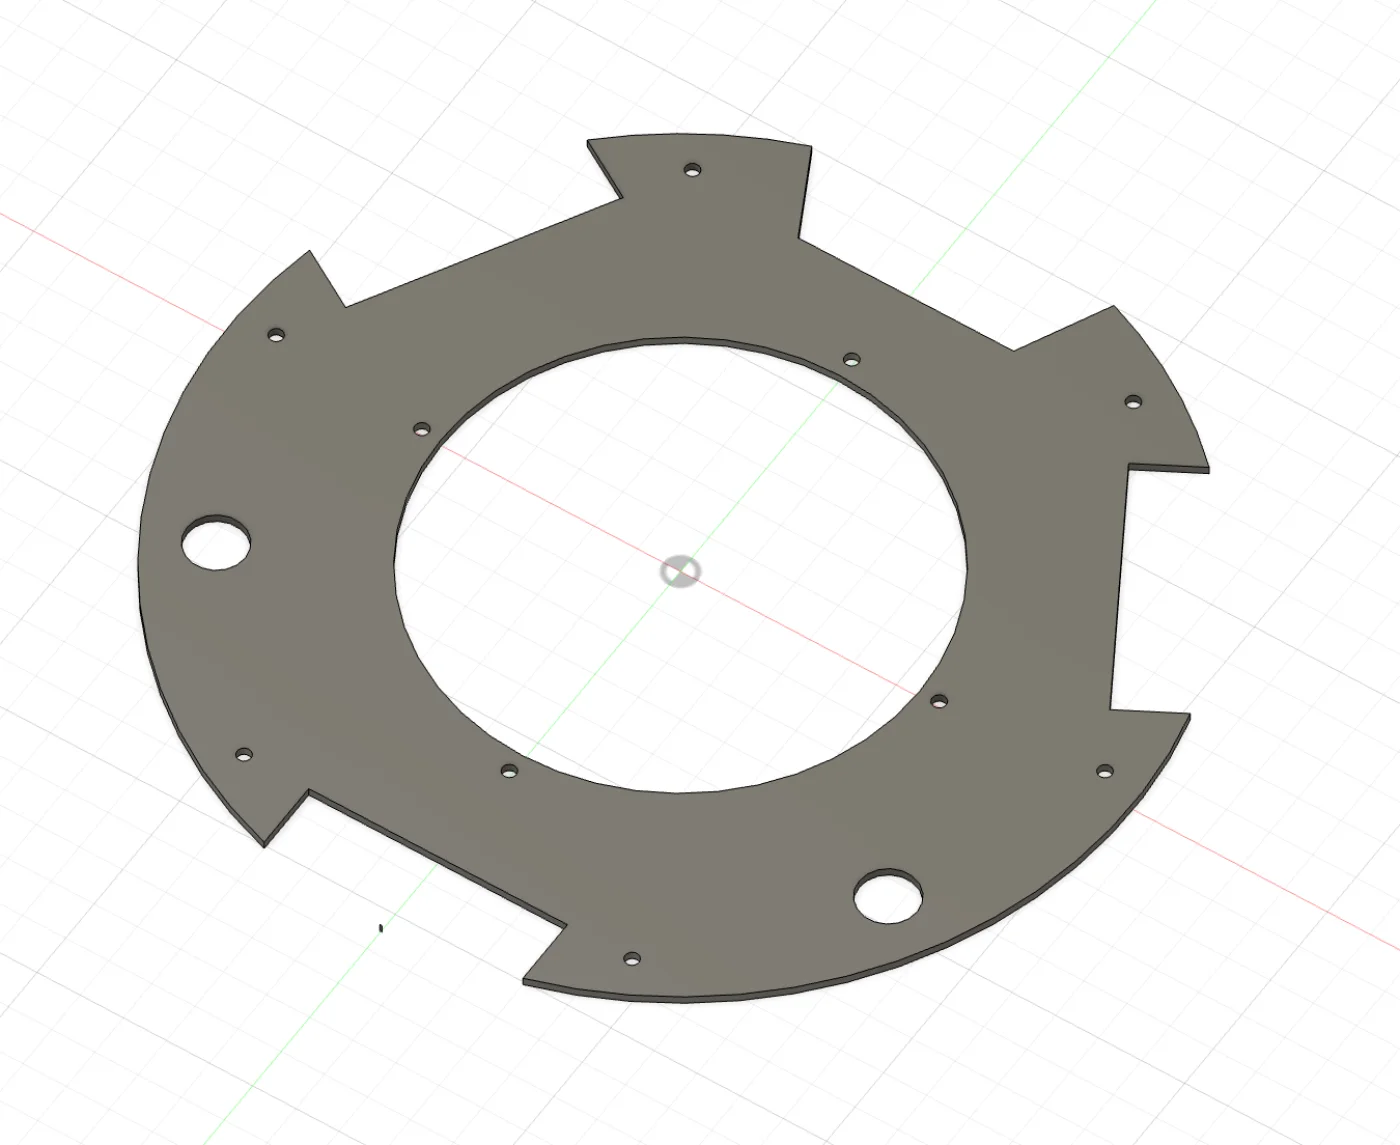
切る前に、画面の中で試す
図面ができたら、すぐ機械を動かすわけではありません。刃がどう動くかを、先に画面の中で再生して確かめます。
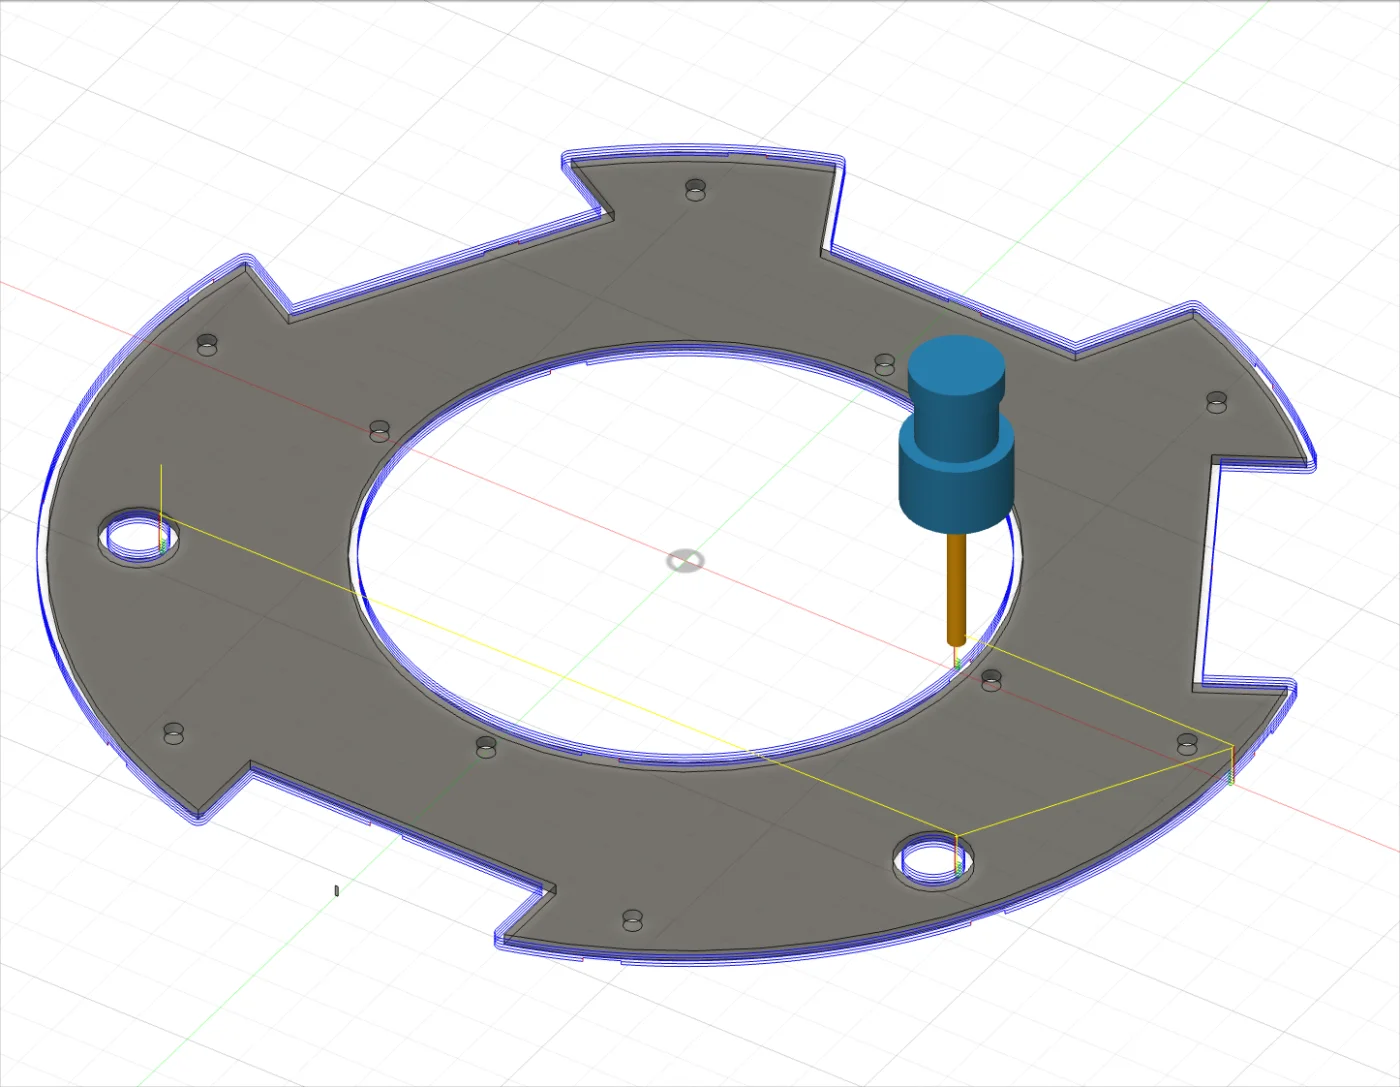
青い線が何重にも重なっているのが見えるでしょうか。一度に深く切ろうとすると刃が折れるため、板の厚みを何層にも分けて、少しずつ削っていくのです。
実際に再生すると、こう動きます。
この動きが、そのまま実際の機械の動きになります。思ったとおりに削れるか、切り残しがないかを、材料を使う前にここで確かめます。
いよいよ削り出す
材料はMDFという、木の繊維を固めた板です。安価で、あとから穴を開け足すこともできます。
入手しやすい材料なので、作り直しながら形を詰めていくことができます。
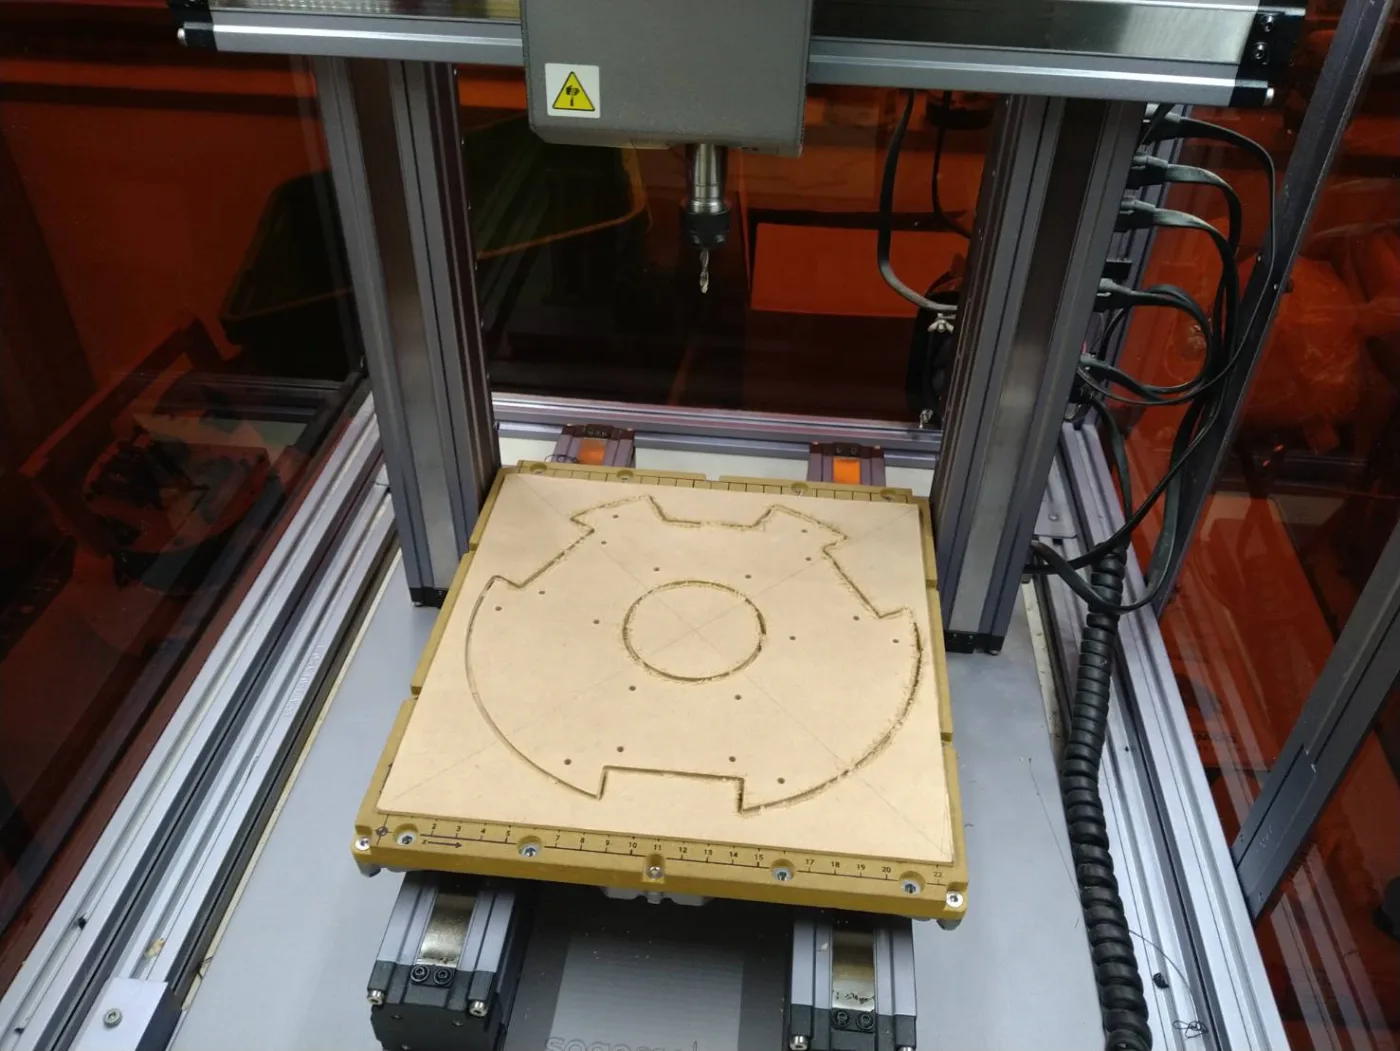
加工には順番があります。先に穴を開け、外枠はいちばん最後です。
外枠を先に切ってしまうと、板が切り離されて動いてしまい、穴の位置がずれます。材料が大きいままのほうが、しっかり固定されている。この順番自体が、理由を持っています。
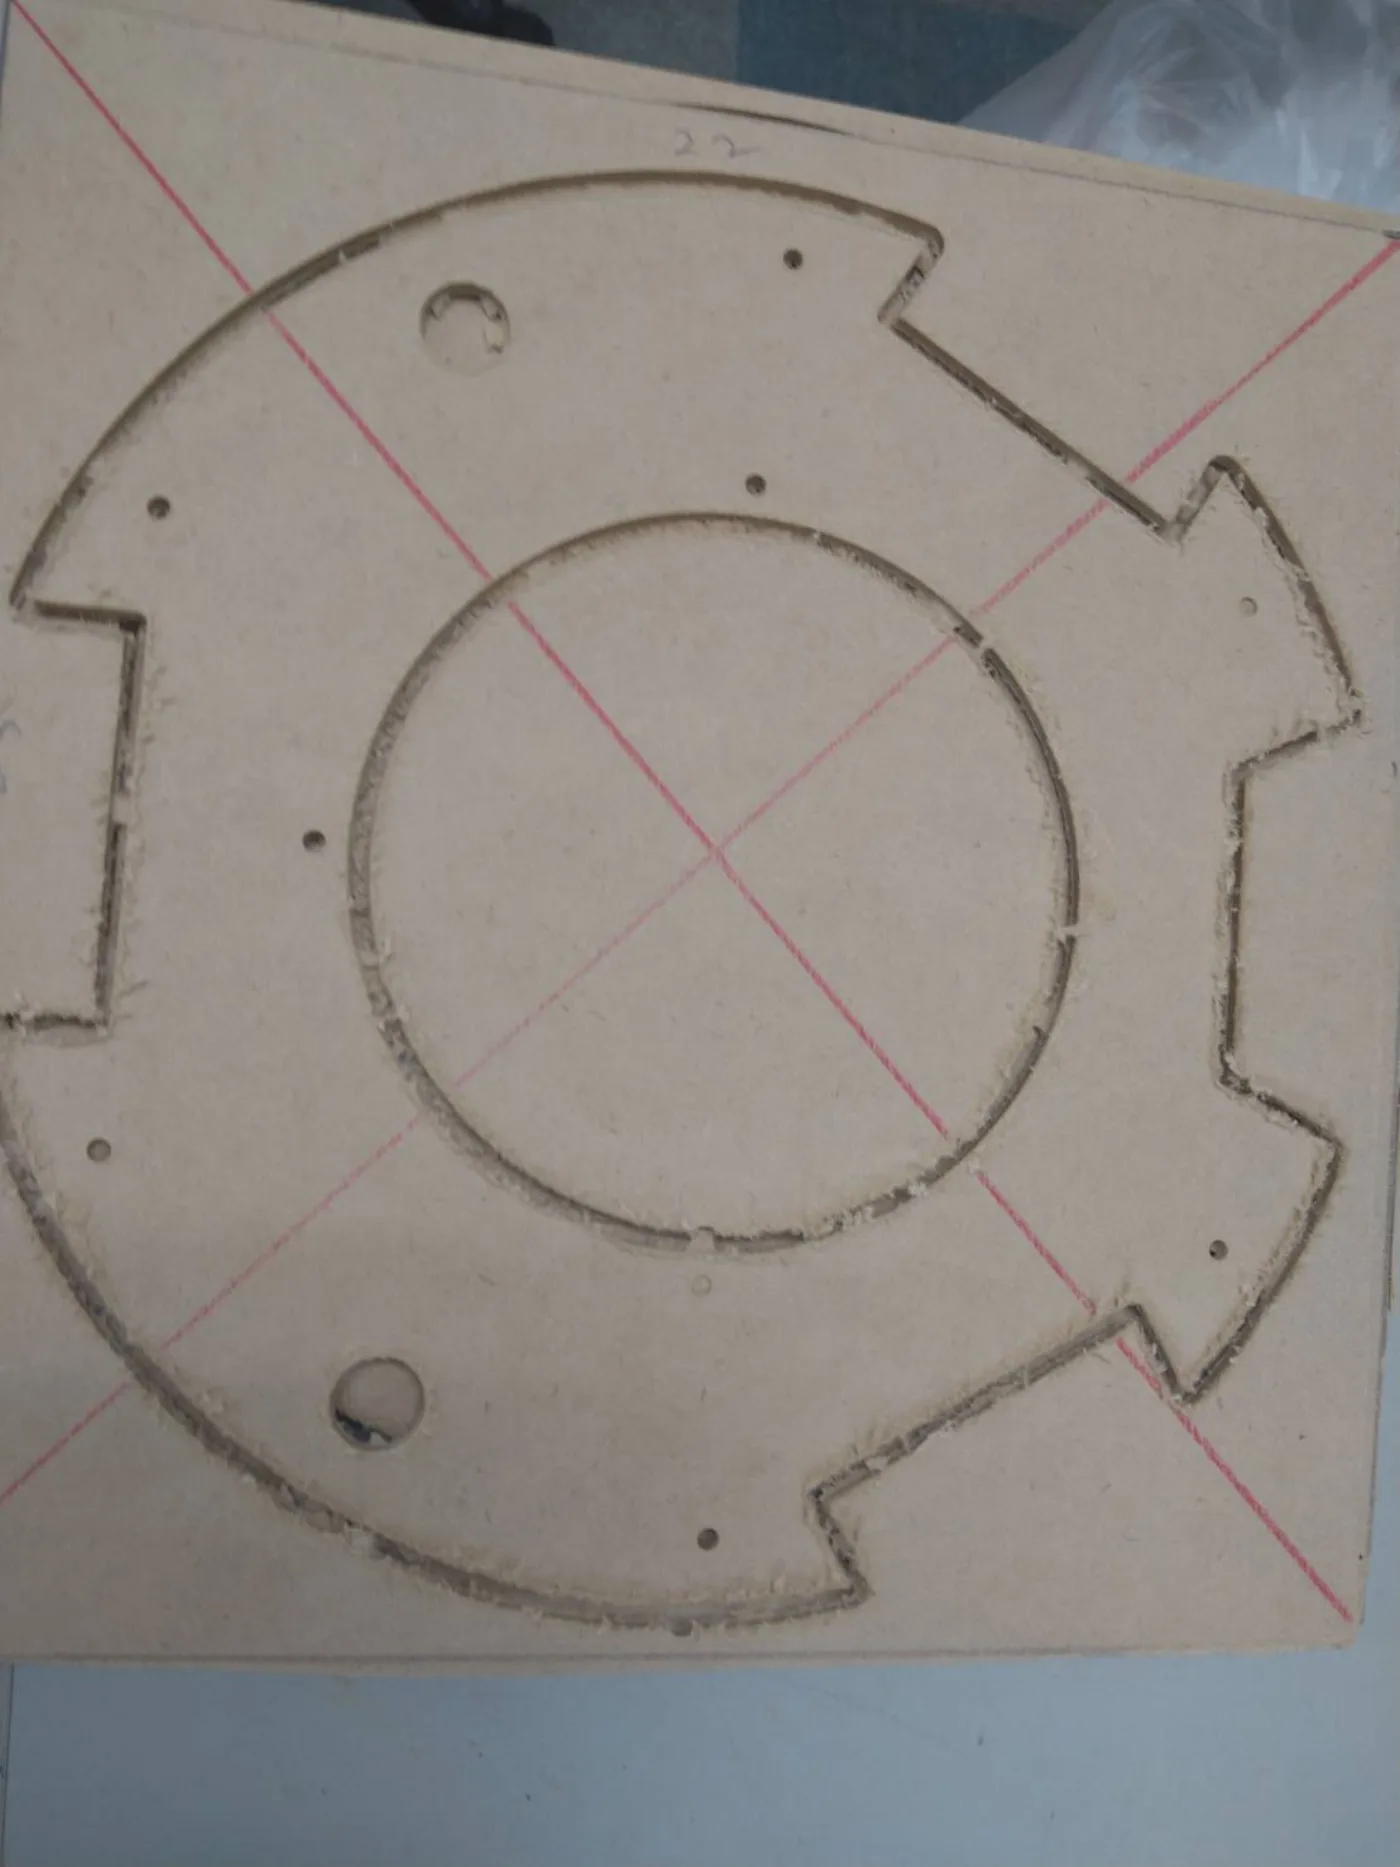
組み立てる
削り出した板に、モーターを取り付けます。
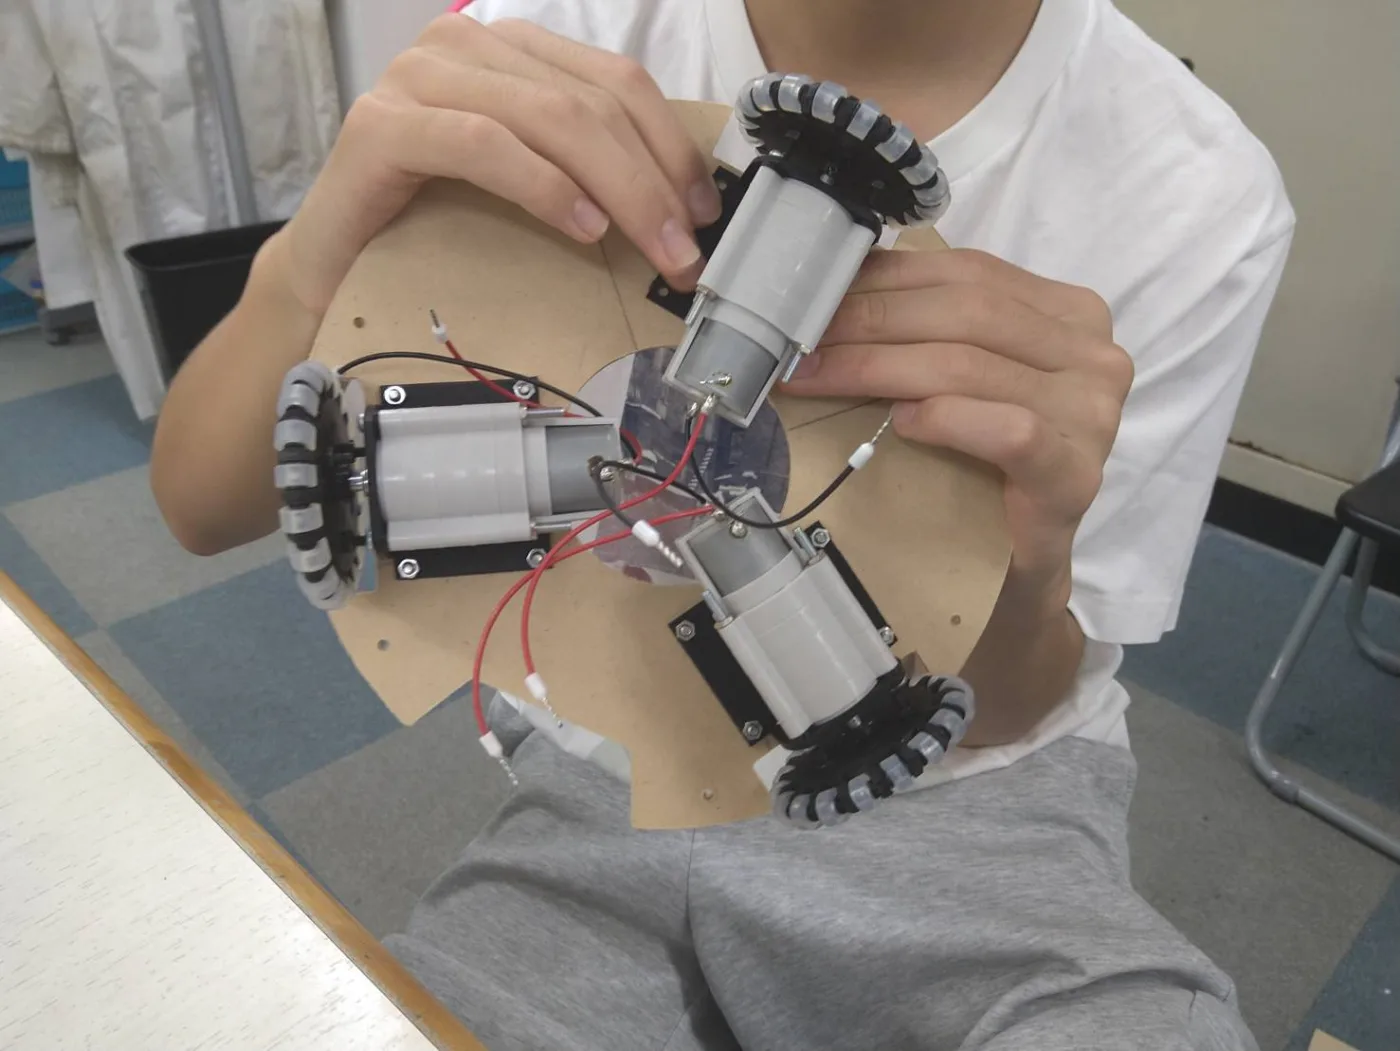
画面の中で決めた数字が、目の前の物になります。寸法が合っていれば収まり、ずれていれば収まりません。設計が正しかったかどうかが、ここではっきりします。
そして完成した土台は、板を2枚重ねた構造になっています。間を柱でつなぎ、下にモーター、上に基板や電池を置けるようにしてあります。
大きさの規定があるため、横に広げられないぶん、上に積むという構造です。
設計から加工までを通して
土台ができるまでに、いくつもの工程がありました。
数字で決める。車輪の位置と角度、ボールを抱え込む大きさ、ネジ穴の間隔。使う部品と大会の規定に合わせて、ひとつずつ決めていきます。
先に確かめる。材料を切る前に、画面の中で動かして確認します。
順番を考える。穴が先、外枠があと。それぞれの手順に理由があります。
ロボットづくりは、プログラムを書くことだけではありません。こうした設計や加工も含めて取り組んでいます。
ロボカップジュニア2027 に向けて、レスキュー(災害救助)とサッカーの2種目に取り組みます。プログラミングと電子工作の経験は問いません。