
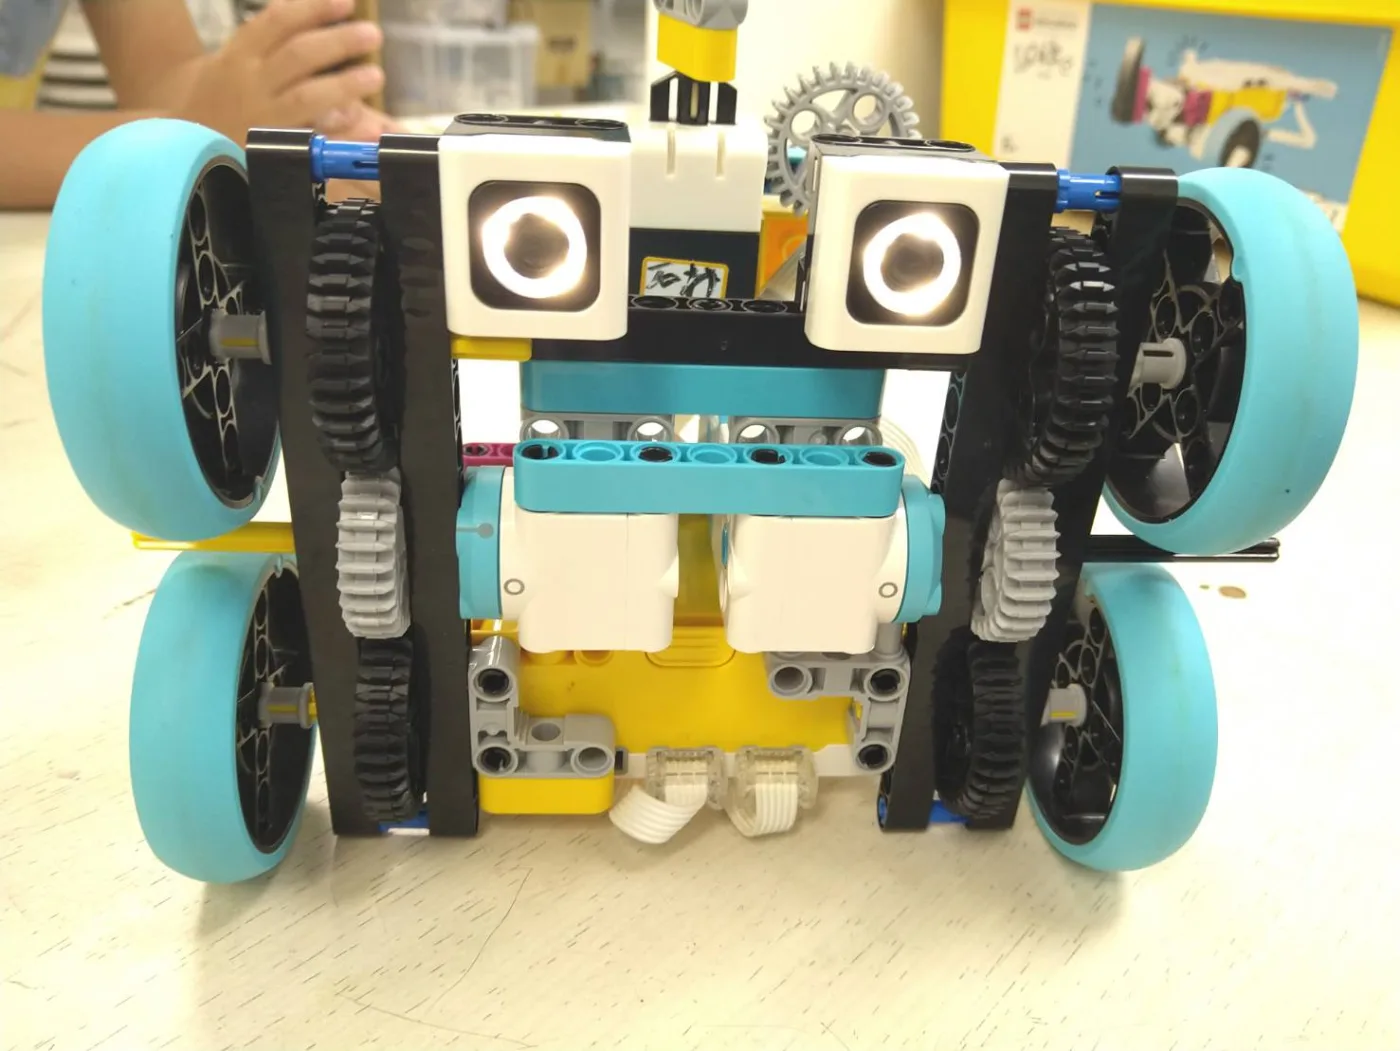
ライントレースに入りました。黒い線をたどって走らせる回です。今回はセンサーを「色モード」で使い、白か黒かだけを見て走らせました。
見ているのは「白か、黒か」だけ
ライントレースという言葉を聞くと、ロボットが線を見ながら走っているように思えます。実際にやっていることは、もっと単純です。
「いま下にあるのは白か、黒か」
これを何十回も調べているだけ。それだけで線をたどれてしまいます。
センサーには使い方(モード)がいくつかあります。今回使った色モードでは、センサーが「白」「黒」と色の名前で答えてくれます。だから明るさの数字を測る作業がいりません。
2つのセンサーは、線をまたいで付ける
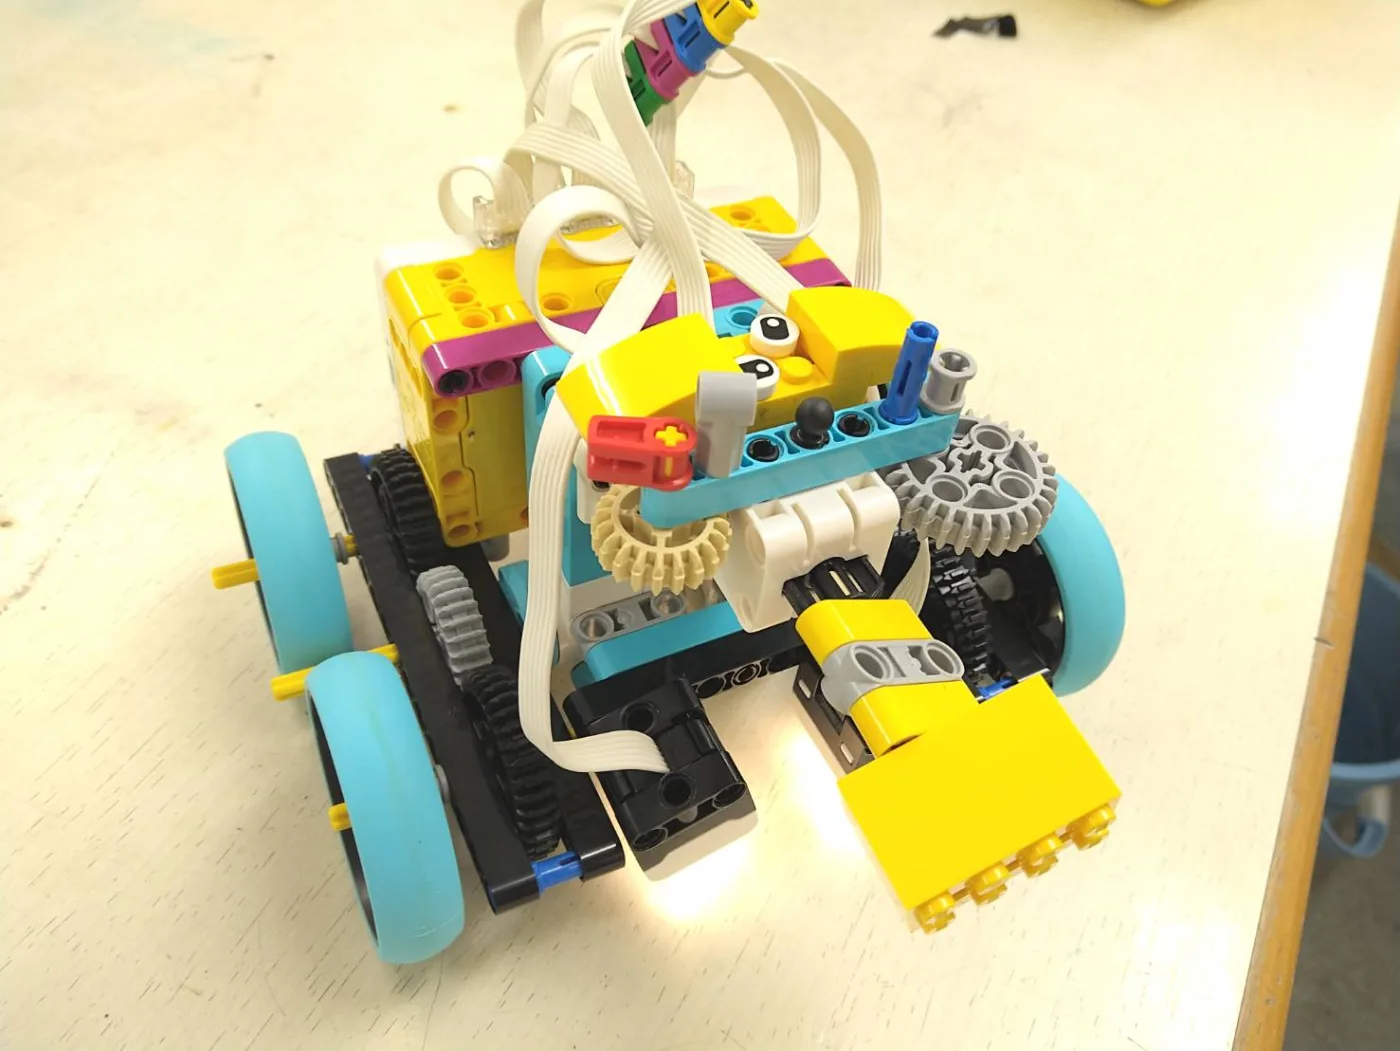
今回いちばん大事だったのは、センサーの付け方です。2つのセンサーは、線の上ではなく、線をまたいで付けます。
【上から見たところ・うまく走れているとき】

      ●        ●        ← 左センサー    右センサー

           ┃
           ┃            ← 黒い線は、2つの「あいだ」を通る
           ┃

   どちらのセンサーも「白」を見ている。
つまり、ちゃんと走れているときは、どちらのセンサーも白を見ています。黒が見えたら、それは「ずれた」という合図になります。
ロボットが右へずれると、線は左へはみ出します。だから左のセンサーが黒を見ます。戻るには左へ曲がればいい。覚えることは1つだけです。黒が見えたほうへ曲がる。
白と黒の組み合わせは4通り
センサーが2つあると、組み合わせは4通りになります。授業で使った表がこれです。
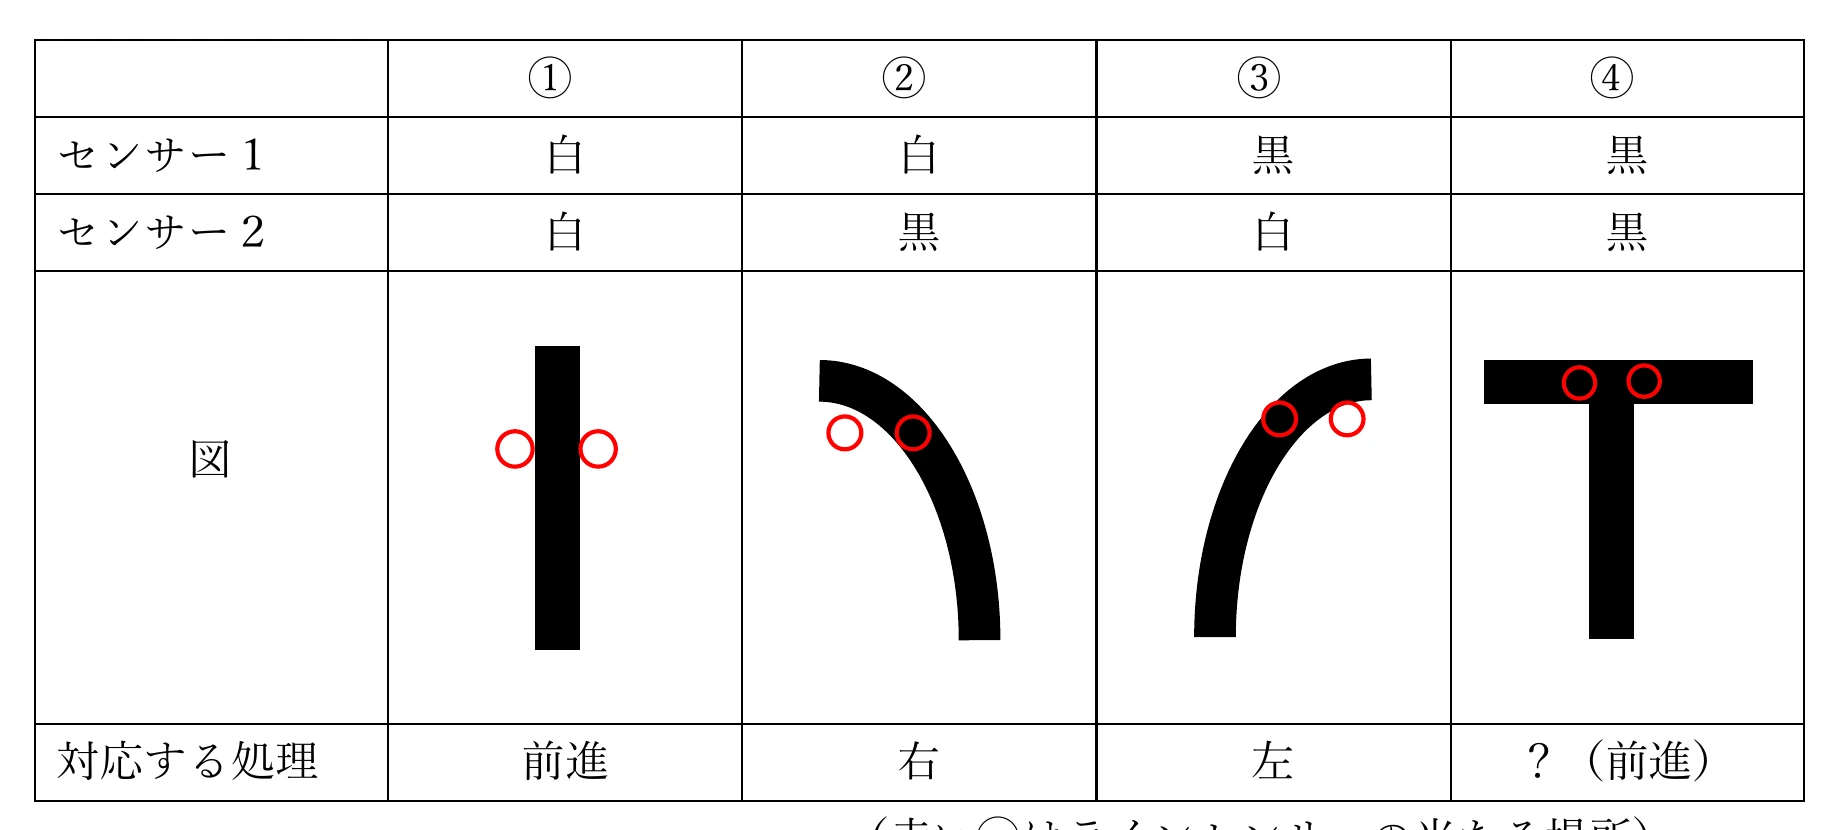
直線では2つのセンサーが線をはさんでいるので、どちらも白。カーブにさしかかると、内側のセンサーが先に線に乗ります。そこで曲がれば、線のまんなかに戻れます。
ライントレースのプログラムを作る ― 入れ子の「もし」
「もし」の中に、もう一つ「もし」を入れます。これを入れ子といいます。
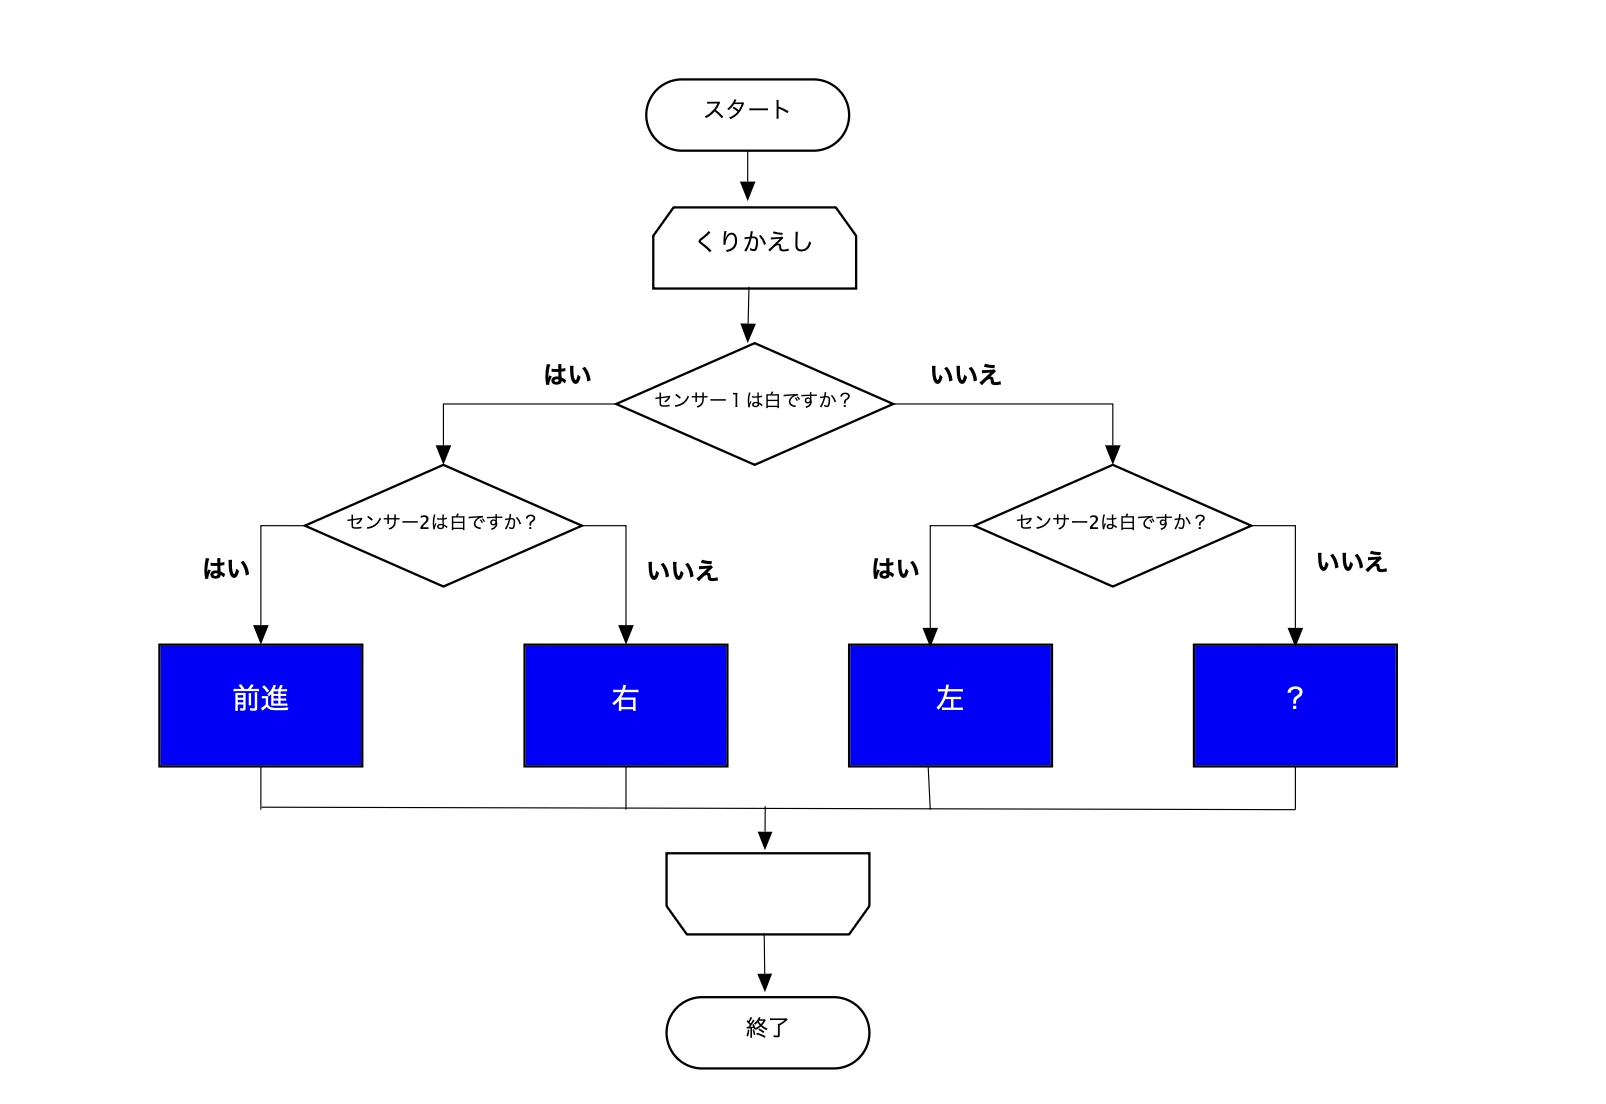
1段めでセンサー1を調べ、その結果ごとに2段めでセンサー2を調べています。どの場合でも必ず1つの動きに決まる、というのがこの形の大事なところです。
実際に組んだプログラムがこちらです。
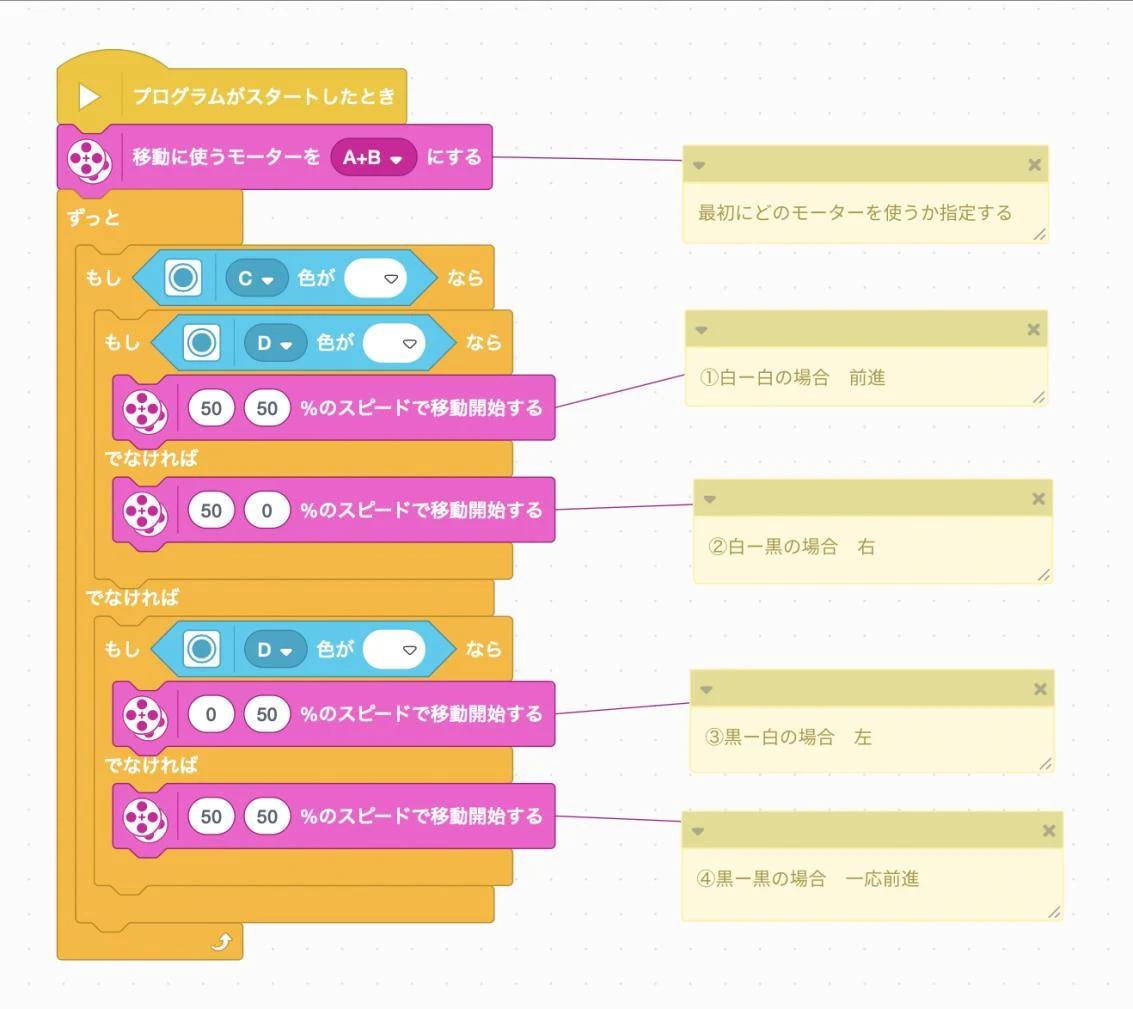
白・白なら左右とも50。白・黒なら右のモーターを0にして右へ。黒・白なら左を0にして左へ。曲がる強さは、この数字を変えて調整します。
作る順番も決めました。最初から4つ全部を作ろうとすると、どこが悪いのかわからなくなります。まず「まっすぐ進む」だけ。次に「左が黒なら左へ曲がる」を足す。次に「右が黒なら右へ曲がる」を足す。最後に「黒・黒」の場所を作る。1つ足すたびに走らせます。
4つめの「黒・黒」は、わざと空ける
4つめだけ、わざと空けてあります。
両方のセンサーが黒になるのは、交差点にさしかかったとき、線が太くなっているとき、ゴールの印、カーブが急すぎて線を乗り越えたとき。つまりひとつに決まりません。
「右へ曲がる」とも「左へ曲がる」とも決められないものに、むりやり動きを決めると、かえっておかしな走り方になります。今回はとりあえず前進のままにして、次に持ち越しました。
色モードの弱点は3つ ― 遅い・あいだ・銀色
使っていくと、うまくいかない場面が出てきます。弱点は3つあります。
色モードは少し遅い。色の名前を決めるのに時間がかかるため、速く走るとセンサーが答える前に通りすぎてしまいます。
「あいだ」が苦手。線のふちは白と黒の中間です。ここを「白でも黒でもない」と答えることがあり、するとプログラムのどこにも当てはまらず、ロボットが迷います。
そして、色モードにはもう1つ大きな弱点があります。銀色を「白」と答えてしまうことです。レスキューラインのコースには、救助ゾーンの入口に銀色のテープが貼ってあります。色モードのままでは、床の白と区別がつきません。
この3つは、同じセンサーを別のモード(反射光)で使うと、すべておさまります。そのかわり、白と黒の明るさを数字で測って境目を自分で決める作業が増えます。
ロボサイエンスでは、ロボットの製作とプログラミングに取り組みます。初級から始めて、ロボカップジュニアなどの大会に挑戦するクラスまで進めます。プログラミングと電子工作の経験は問いません。
次回:ライントレース ― しきい値を自分で決める →
ロボサイエンスのコース紹介 →
これまでの大会成績 →
体験授業・お問い合わせ →